Pixhawk 4 to kontroler lotu oparty na platformie FMUv5, przeznaczony między innymi do cywilnych dronów pomiarowych i inspekcyjnych. Zasilaj go przez POWER1 lub POWER2 z odpowiedniego modułu zasilania; USB służy również do uruchamiania i konfiguracji na stanowisku. Wyjścia PWM przekazują sygnały do regulatorów ESC lub serw, lecz nie zasilają silników. Przy podłączaniu najważniejsze są kolejność pinów, zgodność poziomów napięć oraz mocowanie kontrolera i przewodów.
W skrócie
- POWER1 i POWER2 przyjmują napięcie robocze 4,9–5,5 V; nie podłączaj do nich bezpośrednio pakietu napędowego.
- Dwa przewody z jednego źródła nie zapewniają odporności na awarię tego źródła. Redundancję oceniaj dla całej drogi zasilania.
- W portach TELEM zasilanie ma nominalnie 5 V, a linie UART poziomy 3,3 V. To różne funkcje styków.
- Izolacja drgań wymaga zarówno odpowiedniego mocowania, jak i przewodów, które nie napinają obudowy.
- Przed próbami napędu zdejmij śmigła i sprawdź przypisanie wyjść do regulatorów ESC.
Spis treści
- Budowa i najważniejsze interfejsy Pixhawk 4
- Układ pinów i kolejność przewodów
- Zasilanie podstawowe i redundantne
- Przykład obliczeniowy: spadek napięcia
- Podłączenie GPS, odbiornika RC, telemetrii i ESC
- Montaż i izolacja drgań
- Zabezpieczenie złączy i dokumentacja wiązki
- Kontrola przed uruchomieniem
- Najczęstsze pytania
Budowa i najważniejsze interfejsy Pixhawk 4
Pixhawk 4 powstał we współpracy Holybro z zespołem PX4. Oprogramowanie PX4 działa na nim pod kontrolą systemu czasu rzeczywistego NuttX. Kontroler przetwarza dane czujników i wyznacza sygnały sterujące; moduł zasilania, odbiornik nawigacyjny i regulatory silników pełnią odrębne zadania. Nie należy utożsamiać parametrów dołączonego wyposażenia z parametrami samej płytki.
Na wąskim ekranie przesuń tabelę poziomo, aby zobaczyć wszystkie kolumny.
| Element | Dane sprzętowe | Znaczenie przy podłączaniu |
|---|---|---|
| Procesor główny FMU | STM32F765, Arm Cortex-M7, 216 MHz, 2 MB pamięci programu i 512 KB RAM. | Realizuje obliczenia sterowania i obsługę interfejsów. |
| Procesor wejść i wyjść — zależny od wersji sprzętu | Według producenta Holybro aktualny wariant ma STM32F103, Arm Cortex-M3, 72 MHz i 64 KB SRAM. Wcześniejszy wariant, oznaczony przez Holybro jako wycofany, ma STM32F100, Arm Cortex-M3, 24 MHz i 8 KB SRAM. | Sprawdź wersję sprzętową egzemplarza; aktualizacja oprogramowania nie zmienia procesora. I/O obsługuje część wejść i wyjść, lecz nie jest drugim niezależnym autopilotem. |
| Czujniki | Akcelerometr i żyroskop ICM-20689 oraz BMI055 lub ICM20602, magnetometr IST8310, barometr MS5611. | Wariant obsady trzeba odnieść do egzemplarza; czujniki inercyjne są wrażliwe na drgania. |
| Wyjścia sterujące | Dwie grupy po osiem kanałów: I/O PWM OUT i FMU PWM OUT. | W PX4 odpowiadają grupom MAIN i AUX. Przypisanie funkcji zależy od konfiguracji. |
| Łączność i rejestracja | UART, I2C, SPI, CAN, wejścia odbiorników RC, USB i gniazdo microSD. | Dobierz przewód do konkretnego portu i urządzenia. Karta microSD umożliwia zapis dzienników pracy. |
Wymiary i masa: karta produktu Holybro „Pixhawk 4”, sekcja „Mechanical Data”, podaje 44 × 84 × 12 mm oraz masę 33,3 g dla obudowy z tworzywa i 49 g dla aluminiowej. To dane producenta dla Pixhawk 4, nie Pixhawk 4 Mini ani masa całego zestawu z modułami i wiązkami. Przy projektowaniu mocowania potwierdź obudowę konkretnego egzemplarza i zostaw miejsce na wtyki, przewody oraz podkładki tłumiące drgania.
Odbiornik GPS jest modułem zewnętrznym. Zestawy z odbiornikiem u-blox NEO-M8N mogą łączyć na jednej płytce GPS/GLONASS, kompas i elementy sygnalizacji. Przy wymianie modułu sprawdź jego interfejs i wiązkę, zamiast zakładać zgodność na podstawie nazwy „GPS”.
Układ pinów Pixhawk 4: kolejność linii w portach
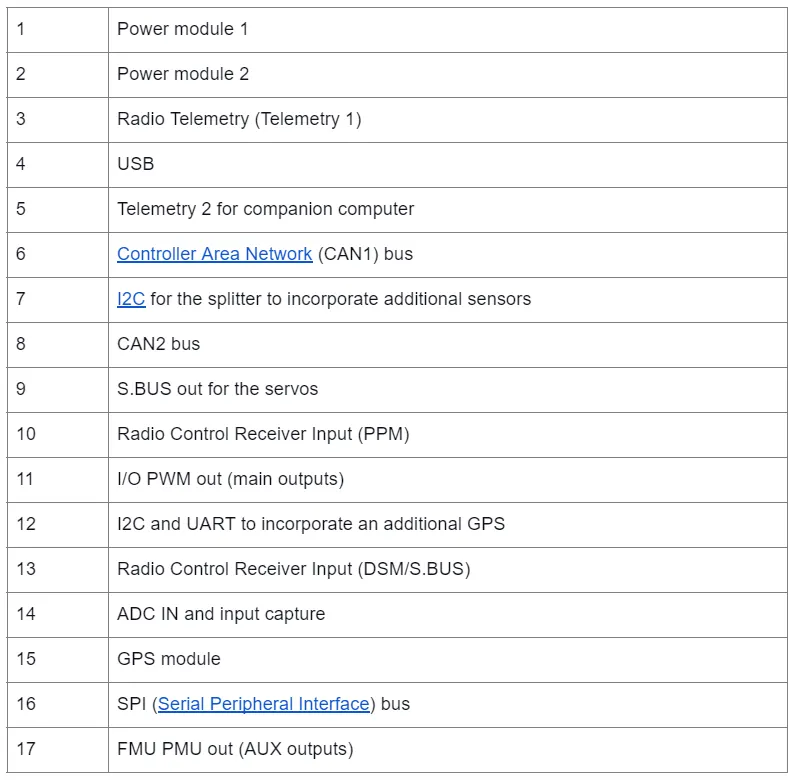
Poniższa tabela podaje numery styków według dokumentu Holybro „Pixhawk4-Pinouts.pdf”, dostępnego w sekcji „Downloads” karty produktu Pixhawk 4: POWER — strona 1, TELEM i DSM/SBUS RC — strona 2, PPM RC i GPS — strona 3, PWM — strona 4. Oznaczenia TX i RX opisują kierunek względem kontrolera. Przed wykonaniem przewodu ustal pin 1 oraz stronę, z której oglądasz złącze. Nie rozpoznawaj pinów wyłącznie po kolorze izolacji.
GNIAZDO BOCZNE JST GH, 6 styków
Patrz w otwór wsuwania wtyku.
Wycięcie zatrzasku u góry:
        ┌───────────┐
┌───────┘           └───────┐
│ [1] [2] [3] [4] [5] [6]  │
└──────────────────────────┘
   ↑ pin 1

PASUJĄCY WTYK — CZOŁO ŁĄCZENIA
Przewody za wtykiem, zatrzask u góry:
        ┌───────────┐
┌───────┴───────────┴───────┐
│ [6] [5] [4] [3] [2] [1]  │
└──────────────────────────┘
                       ↑ pin 1
Na wąskim ekranie przesuń tabelę poziomo, aby zobaczyć wszystkie kolumny.
| Port | Kolejność styków według numerów | Na co uważać? |
|---|---|---|
| POWER1 / POWER2 | 1: VCC; 2: VCC; 3: CURRENT; 4: VOLTAGE; 5: GND; 6: GND. | VCC zasila kontroler. CURRENT i VOLTAGE są analogowymi sygnałami pomiarowymi z modułu, w zakresie 0–3,3 V; nie prowadzą prądu napędu ani pełnego napięcia pakietu. |
| TELEM1 / TELEM2 | 1: VCC; 2: TX; 3: RX; 4: CTS; 5: RTS; 6: GND. | VCC: nominalnie 5 V; sygnały: 3,3 V. TX kontrolera łączy się z RX urządzenia. CTS i RTS obsługują sprzętową kontrolę przepływu. |
| UART & I2C B | 1: VCC; 2: TX; 3: RX; 4: SCL2; 5: SDA2; 6: GND. | To inny układ funkcji niż TELEM, mimo tej samej liczby styków. Zasilanie nominalnie 5 V, sygnały 3,3 V. |
| I2C A | 1: VCC; 2: SCL4; 3: SDA4; 4: GND. | Zasilanie nominalnie 5 V, linie komunikacyjne 3,3 V. Sprawdź napięcie rezystorów podciągających w dołączonym module. |
| CAN1 / CAN2 | 1: VCC; 2: CANH; 3: CANL; 4: GND. | VCC: nominalnie 5 V. CANH i CANL tworzą parę różnicową; nie są liniami UART i nie wolno zamieniać ich z zasilaniem. |
| GPS MODULE | 1: VCC; 2: TX; 3: RX; 4: SCL1; 5: SDA1; 6: SAFETY_SWITCH; 7: SAFETY_SWITCH_LED; 8: VDD_3V3; 9: BUZZER−; 10: GND. | Pin 1 dostarcza nominalnie 5 V, pin 8 — 3,3 V. Port obejmuje także kompas, przycisk bezpieczeństwa i sygnalizację; BUZZER− nie jest zwykłą masą. |
| DSM/SBUS RC | 1: VDD_5V_SBUS_RC (5 V); 2: SBUS — wejście S.BUS lub DSM/Spektrum (sygnał 3,3 V); 3: RSSI (sygnał 3,3 V); 4: VDD_3V3_SPEKTRUM (3,3 V); 5: GND. | Wiązka S.BUS korzysta z zasilania na pinie 1, a DSM/Spektrum z pinu 4. Nie łącz obu zasilań; niewykorzystane styki pozostaw niepodłączone. |
| PPM RC | 1: VCC (5 V); 2: PPM (sygnał 3,3 V); 3: GND. | To wejście sygnału sumarycznego PPM. Nie pomyl go z wyjściem SBUS OUT ani z zasilaniem serw. |
| I/O PWM OUT / FMU PWM OUT | 1: VDD_SERVO; 2–9: odpowiednio IO_CH1–IO_CH8 lub FMU_CH1–FMU_CH8; 10: GND. | Sygnały PWM mają poziomy 3,3 V. Szyna VDD_SERVO jest odrębna od zasilania kontrolera; jej napięcie musi odpowiadać podłączonym serwom. |
Tabela dotyczy Pixhawk 4, a nie wszystkich urządzeń z rodziny Pixhawk. Nie obejmuje portów serwisowych ani wszystkich wejść pomocniczych. Wtyk pasujący mechanicznie nie potwierdza zgodności elektrycznej. Dla UART sprawdź także masę odniesienia, prędkość transmisji i protokół; bezpośrednie podłączenie interfejsu RS-232 jest niewłaściwe ze względu na inne poziomy elektryczne.
Przy magistralach czujników istotne są również długość połączeń i obciążenie linii. Różnice między sposobami transmisji omawia poradnik I2C czy SPI — wybór interfejsu.
Zasilanie Pixhawk 4 i rzeczywista redundancja
Dokumentacja PX4 wskazuje trzy drogi zasilania kontrolera: POWER1, POWER2 i USB. Dla POWER1/POWER2 podaje normalny zakres 4,9–5,5 V, a dla USB 4,75–5,25 V. Zasilanie z portów POWER ma pierwszeństwo przed USB. Wartości graniczne odporności na napięcie nie są zalecanymi punktami pracy.
Pakiet napędowy podłącza się do wejścia odpowiedniego modułu zasilania. Dopiero jego stabilizowane wyjście, wraz z sygnałami pomiarowymi, trafia sześcioprzewodową wiązką do portu POWER. Dobór modułu obejmuje napięcie pakietu, prąd napędu w jego torze pomiarowym oraz wydajność wyjścia dla kontrolera i urządzeń peryferyjnych. Zakres pomiaru prądu zależy od modułu i kalibracji; nie jest dopuszczalnym prądem płynącym przez Pixhawk 4.
- Dwa porty, jeden regulator: rozgałęzienie jego wyjścia pozostawia regulator wspólnym punktem awarii.
- Dwa regulatory, jeden pakiet: mogą ograniczyć skutki awarii pojedynczego toru, ale nie rozwiązują utraty wspólnego pakietu lub głównego połączenia.
- Oddzielne źródła i tory: pozwalają ograniczyć wspólne przyczyny zaniku zasilania. Każdy tor musi samodzielnie obsłużyć wymagane obciążenie; sprawdź też zabezpieczenia i możliwość przepływu prądu wstecznego.
Nie zwieraj ze sobą wyjść przypadkowych przetwornic. Doprowadź kompatybilne tory do osobnych wejść zgodnie z dokumentacją modułów. Samo podłączenie obu wyjść jednej płytki zasilającej nie dowodzi niezależności — trzeba sprawdzić jej schemat. USB podłączone do komputera podczas próby może podtrzymać kontroler i ukryć niesprawny tor POWER.
Szyny I/O PWM OUT i FMU PWM OUT nie zasilają kontrolera i nie otrzymują od niego zasilania serw. Serwa wymagają odpowiedniego, osobnego źródła. Dopuszczalne napięcie szyny nie oznacza, że dowolne serwo może pracować przy takim napięciu.
Przykład obliczeniowy (założenia): spadek napięcia w wiązce
Przyjmijmy napięcie na wyjściu modułu U = 5,10 V, prąd obciążenia I = 1,00 A oraz łączną rezystancję drogi zasilania i powrotu R = 0,15 Ω. Rezystancja obejmuje przewody i styki, z uwzględnieniem ich rzeczywistego połączenia. To wyłącznie założenia do rachunku, nie pomiar Pixhawk 4 ani deklaracja jego poboru prądu.
Spadek napięcia: ΔU = I × R = 1,00 A × 0,15 Ω = 0,15 V. Napięcie na wejściu kontrolera: Uwe = U − ΔU = 5,10 V − 0,15 V = 4,95 V. Moc strat w analizowanej drodze: P = I² × R = (1,00 A)² × 0,15 Ω = 0,15 W.
W tym modelu napięcie pozostaje powyżej dolnej granicy normalnego zakresu POWER, ale zapas wynosi tylko 4,95 V − 4,90 V = 0,05 V. Obliczenie nie uwzględnia tolerancji regulatora, zmian rezystancji z temperaturą ani chwilowego wzrostu poboru prądu. Pokazuje, dlaczego napięcie należy sprawdzać przy złączu pod obciążeniem, osobno dla każdego toru redundantnego.
Jak podłączyć GPS, odbiornik RC, telemetrię i ESC?
Poniższy schemat porządkuje połączenia cywilnego drona z regulatorami sterowanymi PWM. Rozdziela tor mocy napędu, stabilizowane zasilanie kontrolera i linie sterujące. Sposób rozdziału prądu pakietu zależy od użytego modułu zasilania i płytki rozdzielczej.
TOR MOCY NAPĘDU
Pakiet → rozdział mocy → ESC → silniki

ZASILANIE KONTROLERA
Pakiet → zgodny moduł zasilania
         └→ POWER1: 4,9–5,5 V,
            GND i sygnały pomiarowe
Osobny zgodny tor → POWER2 (opcjonalnie)

SYGNAŁY I URZĄDZENIA PERYFERYJNE
GPS + kompas ↔ GPS MODULE
Odbiornik RC → DSM/SBUS RC albo PPM RC
Radiomodem  ↔ TELEM1 lub TELEM2
I/O PWM OUT lub FMU PWM OUT
            → sygnały sterujące ESC
GND kontrolera ↔ masa sygnałowa ESC
W układzie z płytką rozdzielczą opisaną w instrukcji Holybro wiązka I/O PWM OUT kontrolera trafia do I/O PWM IN płytki, która udostępnia sygnały dla ESC. Inny moduł może wymagać innego prowadzenia przewodów. W połączeniu PWM prowadź sygnał wraz z masą odniesienia; prąd silników nie może wracać cienkim przewodem masy sygnałowej. Zasilanie serw, jeśli występują, doprowadź z odpowiedniego osobnego źródła do szyny VDD_SERVO.
GPS i kompas
Kompatybilny moduł zestawu podłącz do GPS MODULE. Zamontuj go z uwzględnieniem oznaczenia kierunku, z dala od przewodów dużego prądu, regulatorów i elementów zakłócających kompas. Nietypową orientację uwzględnij w konfiguracji. Przycisk bezpieczeństwa i dioda są elementami układu sterowania; nie zastępują odłączenia zasilania podczas prac montażowych.
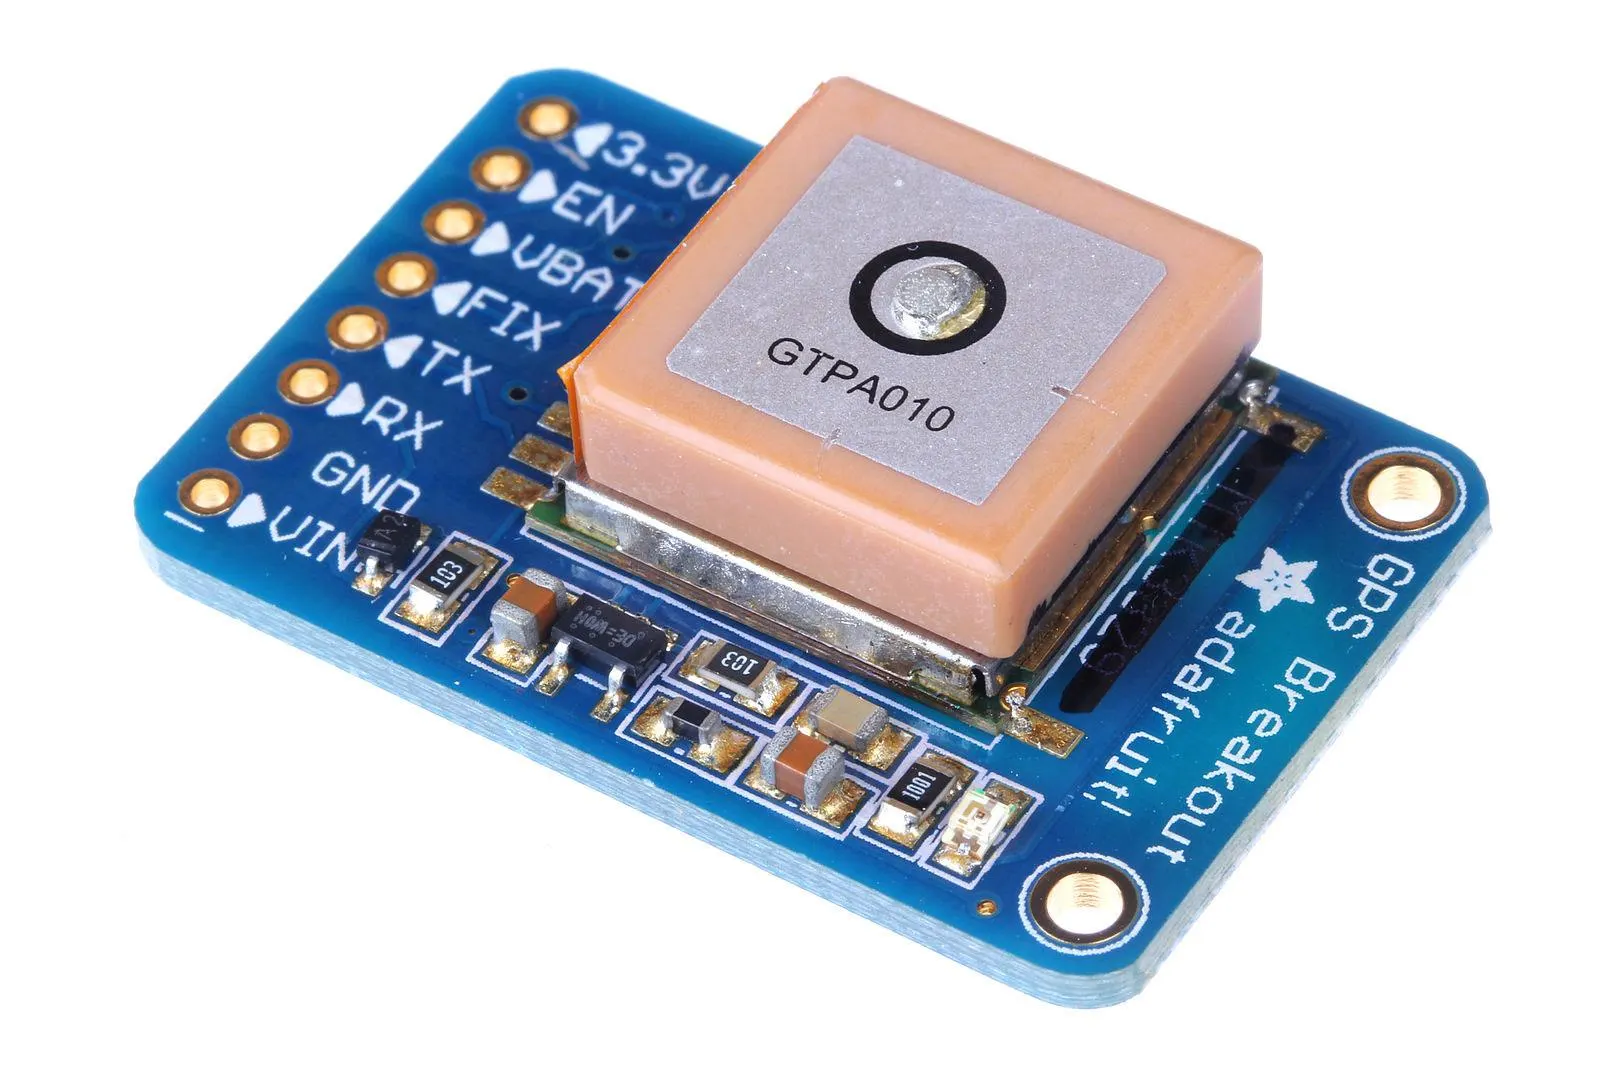
Moduł GPS. Źródło ilustracji: Wikimedia Commons.
Odbiornik sterowania radiowego
Odbiornik S.BUS lub DSM/Spektrum podłącza się odpowiednią wiązką do DSM/SBUS RC, a odbiornik z wyjściem sumarycznym PPM do PPM RC. Wspólne gniazdo DSM/SBUS ma odrębne styki zasilania 5 V i 3,3 V. Dobierz wiązkę według tabeli pinów i wymagań konkretnego odbiornika.
Nie każdy odbiornik wymaga kodera: jest on potrzebny przy zamianie osobnych wyjść PWM kanałów na sygnał sumaryczny PPM. Porty odbiorników dostarczają zasilanie; nie służą do podłączania akumulatora, dodatkowego zasilacza ani serw.
Telemetria i regulatory silników
Radio telemetryczne można podłączyć do TELEM1, sprawdzając jego pobór prądu, protokół i ustawienia portu. Dla TELEM2 konfigurację dobierz do podłączonego urządzenia. Radiomodem i odbiornik RC realizują różne funkcje — poprawna telemetria nie potwierdza działania ręcznego sterowania.
Wyjścia I/O PWM OUT lub FMU PWM OUT połącz z wejściami sygnałowymi ESC, bezpośrednio odpowiednią wiązką albo przez właściwe złącza płytki rozdzielczej. Zasilanie mocy ESC pochodzi z toru akumulatora, a silnik jest podłączony do ESC. Numer kanału nie musi odpowiadać położeniu silnika na ramie: sprawdź przypisania w konfiguracji i wykonaj próbę każdego napędu bez śmigieł.
Montaż kontrolera i izolacja drgań
Instrukcja montażu PX4 dla Pixhawk 4 zaleca podkładki tłumiące drgania, umieszczenie blisko środka ciężkości oraz strzałkę skierowaną do przodu przy obudowie ustawionej górą do góry. Jeżeli montaż wymaga innej orientacji, ustaw ją w oprogramowaniu przed kalibracją czujników.
Izolacja nie usuwa przyczyny drgań. Najpierw sprawdź wyważenie śmigieł, stan silników i sztywność mocowań. Nadmierne drgania mogą doprowadzić do przekroczenia zakresu pomiarowego czujników inercyjnych. Nie dobieraj grubości ani miękkości podkładki wyłącznie na wyczucie; zastosuj zalecane mocowanie, a jego działanie oceniaj na podstawie dzienników pracy.
Przewody powinny mieć niewielki zapas umożliwiający ruch kontrolera względem ramy. Napięta wiązka, przewód oparty o obudowę lub mocno zaciśnięta opaska może przenosić drgania z pominięciem podkładki. Jednocześnie kontroler nie może swobodnie kołysać się ani uderzać o otoczenie. Filtry programowe dobiera się po ograniczeniu źródeł drgań i sprawdzeniu montażu.
Zabezpieczenie złączy i dokumentacja wiązki
Podczas montażu sprawdź pełne wsunięcie wtyku, zadziałanie zatrzasku tam, gdzie występuje, oraz osadzenie każdego styku w obudowie. Wtyk nie może utrzymywać ciężaru luźno wiszącej wiązki. Mocuj przewody do ramy tak, aby odciążyć złącze, zachowując elastyczny odcinek przy kontrolerze. Przy rozłączaniu zwolnij zatrzask i chwytaj obudowę wtyku, zamiast ciągnąć za żyły.
- Oddzielaj przewody sygnałowe od torów dużego prądu; ograniczaj zbędną długość i nie zwijaj nadmiaru przy czujnikach.
- Zabezpiecz izolację przed ostrymi krawędziami i przetarciem. Opaska nie powinna zgniatać przewodów ani wymuszać ostrego zgięcia przy styku.
- Nie traktuj kleju jako naprawy uszkodzonego zatrzasku. Wymień wadliwe złącze lub wiązkę; dodatkowe zabezpieczenie nie może zanieczyszczać styków.
- Oznacz oba końce wiązki nazwą portu i urządzenia, szczególnie gdy kilka wtyków wygląda identycznie.
Dla wykonywanej PCB pośredniczącej lub wiązki przygotuj tabelę połączeń, rysunki z orientacją pinów, numery części złączy i wymagania kontroli ciągłości. Dobór mechaniczny opisuje artykuł o typach złączy PCB. Przy zamawianiu montażu PCBA oddziel kontrolę wykonania od sprawdzenia zgodności całego zestawu: poprawne lutowanie nie wykryje zamiany TX z linią zasilania w projekcie przewodu.
Co sprawdzić przed uruchomieniem?
- Bez zasilania: porównaj wiązki z numeracją pinów, sprawdź polaryzację, ciągłość i brak niezamierzonych zwarć. Zdejmij śmigła.
- Każdy tor osobno: sprawdź uruchamianie i napięcie przy kontrolerze pod przewidzianym obciążeniem, z odłączonym USB i drugim źródłem.
- Podtrzymanie: na zabezpieczonym stanowisku, przy rozbrojonym napędzie, sprawdź zachowanie po odłączeniu jednego źródła. Obserwuj ewentualny restart oraz dostępność urządzeń peryferyjnych; sam świecący wskaźnik nie wystarcza.
- Wejścia i wyjścia: sprawdź odbiór danych GPS i RC, działanie telemetrii oraz przypisanie wyjść ESC.
- Montaż i zapis: potwierdź orientację, kalibrację czujników, stan zatrzasków, swobodę przewodów przy izolowanym kontrolerze i zapis dzienników na microSD.
Kontrola na stanowisku potwierdza sprawdzane połączenia i funkcje w danych warunkach. Ocena drgań podczas pracy wymaga późniejszej analizy zapisów z właściwych warunków użytkowania; nie można wywnioskować jej z samego uruchomienia elektroniki.
Najczęstsze pytania o Pixhawk 4
Czy Pixhawk 4 można zasilić bezpośrednio z akumulatora LiPo?
Pakiet napędowy podłącz do zgodnego modułu zasilania, a jego stabilizowane wyjście do POWER1 lub POWER2. Napięcie pakietu i sygnał pomiarowy VOLTAGE to różne wielkości; do portu kontrolera nie wolno doprowadzać pełnego napięcia pakietu.
Czy dwa przewody POWER z jednej płytki dają redundantne zasilanie?
Nie można tego stwierdzić bez schematu. Oba wyjścia mogą mieć wspólny regulator, pakiet lub inne elementy. Określ, przed jaką awarią ma chronić drugi tor, i sprawdź, czy nie zależy od tego samego uszkodzonego elementu.
Dlaczego kontroler działa przez USB, a nie uruchamia się z modułu zasilania?
USB może podtrzymywać elektronikę mimo usterki toru POWER. Sprawdź moduł, wiązkę, polaryzację i napięcie na wejściu pod obciążeniem. Zasilanie samej szyny serw nie uruchomi Pixhawk 4.
Czy przewód TELEM pasuje do UART & I2C B?
Taka sama liczba styków nie wystarcza. W TELEM piny 4 i 5 to CTS i RTS, a w UART & I2C B — SCL2 i SDA2. Przewód dobierz według funkcji styków na obu końcach.
Czy dodatkowa miękka pianka zawsze poprawia odczyty IMU?
Nie. Zbyt podatne mocowanie może pozwalać na kołysanie kontrolera, a napięte przewody mogą przenosić drgania mimo pianki. Zacznij od zalecanego mocowania i usunięcia źródeł drgań, następnie oceń zapisy czujników.